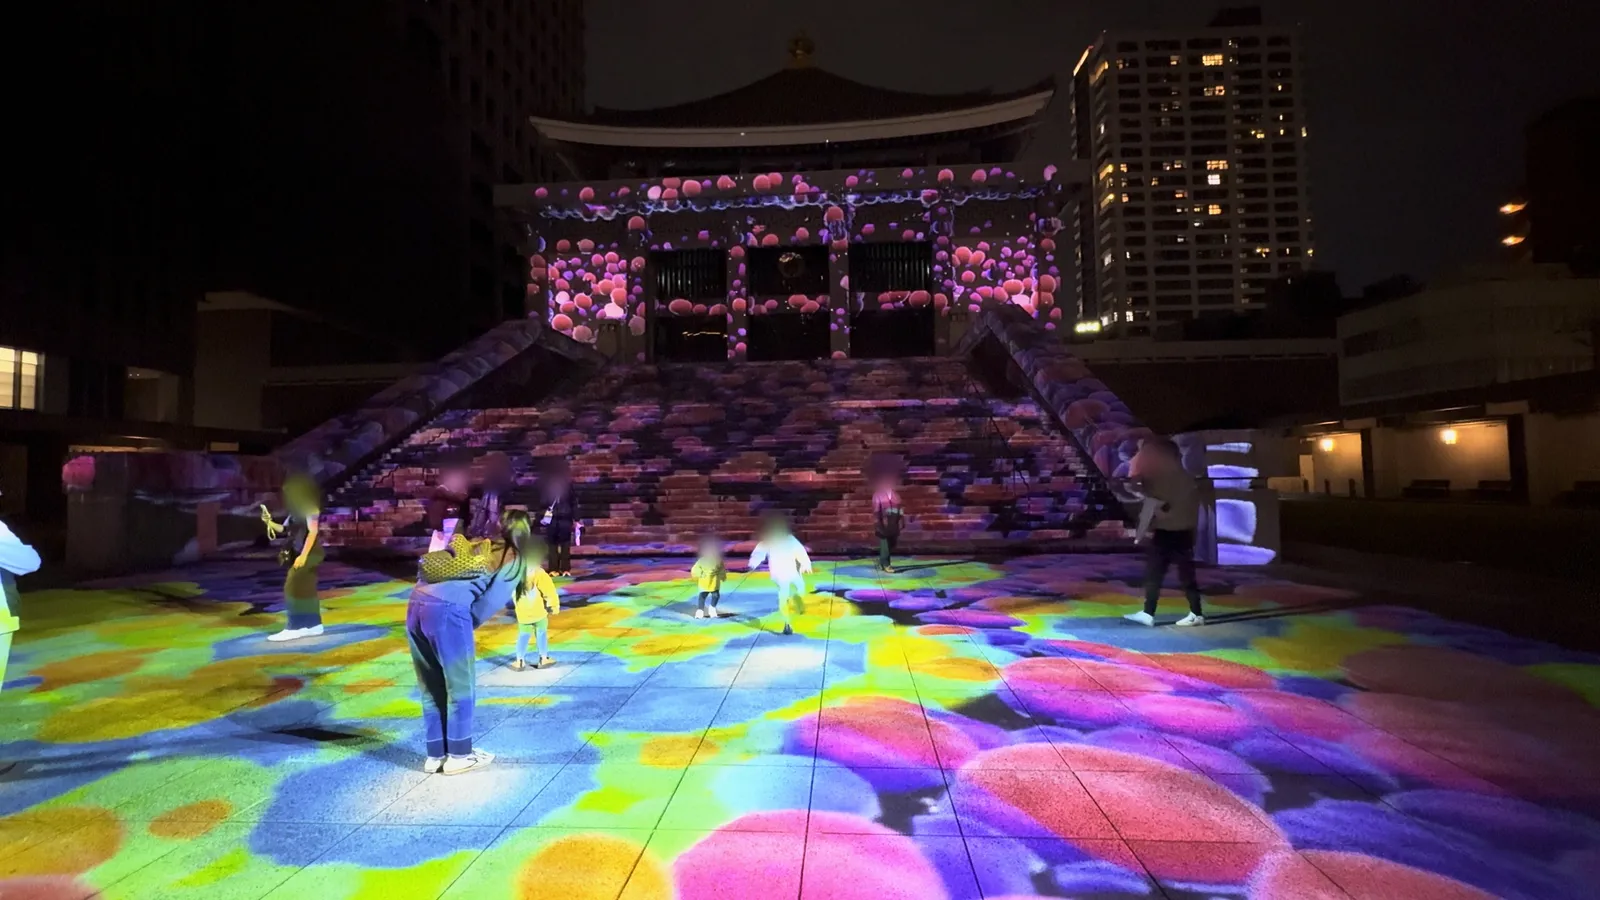
御堂筋イルミネーション2026、北御堂のインタラクティブ・デジタル・アート制作事例
御堂筋イルミネーション2026の北御堂(本願寺津村別院)で上映中の、来場者の動きに反応するプロジェクションマッピングについて、Utsuboは約15分のインタラクティブなコンテンツと、それを動かすソフトウェアを制作しました。センサーが前庭を歩く人の位置をとらえ、床・階段・本堂の映像が反応します。プロジェクターなどの投影機材の手配と設置は、発注元である株式会社PixelEngineが担当しました。
こんな方に: 見るだけでなく、人が入って参加できるプロジェクションマッピングを検討している自治体、イベント主催者、施設の方、制作会社の方
要点まとめ
- 目的: プロジェクションマッピングの立体感を高め、その場にいる人に反応する体験をつくること
- 規模: 本堂・階段・前庭に約15分の映像。プロジェクター10台、LiDARセンサー4台
- ソフトウェア: 自社開発のノードベース・リアルタイムエンジンで制作。寺院の3Dモデル上で検証し、少人数のチームで開幕直前まで各シーンを調整
- 結果: 初日は前庭で体験している人が平均約13人、最大34人で、周囲で見ている人はさらに多くいました。関西テレビの中継でも紹介されました
- 最大の学び: モニターで適切に見える動きは、建物の上では速すぎます。現地確認の結果、多くのシーンの速度を半分以下に落としました
1. プロジェクト概要
北御堂のインタラクティブ・デジタル・アートは、御堂筋イルミネーション2026のプログラムのひとつで、12月31日まで本願寺津村別院の前庭で実施しています。
| 項目 | 内容 |
|---|---|
| 会場 | 北御堂(本願寺津村別院)、大阪市 |
| 会場の規模 | 前庭は約55×15m。正面の階段は幅18.6m、45段で高さ約7m(3Dモデル上の計測) |
| イベント | 御堂筋イルミネーション2026(大阪・光の饗宴2026) |
| 期間 | 2026年11月3日〜12月31日(11月17〜24日、12月11日は実施なし) |
| 時間 | 17:00頃〜23:00 |
| 発注元 | 株式会社PixelEngine(京都市) |
| Utsuboの担当 | コンセプト・アートディレクション、約15分のコンテンツ制作、LiDARの検知処理を含むインタラクティブシステム開発、出力の統合、ソフトウェア上でのLiDARのキャリブレーションと調整、現地でのコンテンツ調整、会期中の遠隔保守 |
| PixelEngineの担当 | プロジェクター、LiDARセンサー、再生PC、音響機材の手配と設置、投影位置の調整、音楽、現地の3Dスキャン |
| 機材構成 | プロジェクター10台、LiDARセンサー4台、4K映像出力2系統 |
日程・時間・実施なしの日は大阪市の開催概要(PDF)によります。お出かけ前にご確認ください。
2. 目指したこと:より立体的に、人に反応するマッピングへ
テーマは「つながり」で、観客の立ち位置が決まっていない会場に、インタラクティブな作品をつくることが求められました。御堂筋は来年開通90周年を迎え、2026年のイルミネーションも「LINK」をテーマにしています。
制作の軸は次の2つです。
- 建物を本当に立体的に見せること。 多くのマッピングは、面に平面の映像を重ねます。私たちは、実際の柱や屋根、階段に光と影が落ちているように見せることを目指しました。
- 来場者を作品の一部にすること。 前庭は開かれた場所なので、人は決まった席から眺めるのではなく、映像の中を歩きます。
会場の条件は簡単ではありません。来場者は動き続け、45段の階段が映像を細かく分断します。音楽と約15分の尺も早い段階で決まっていたため、映像をそれに合わせる必要がありました。そこで作品を、異なる世界が次々に現れるアンソロジーとして構成しました。
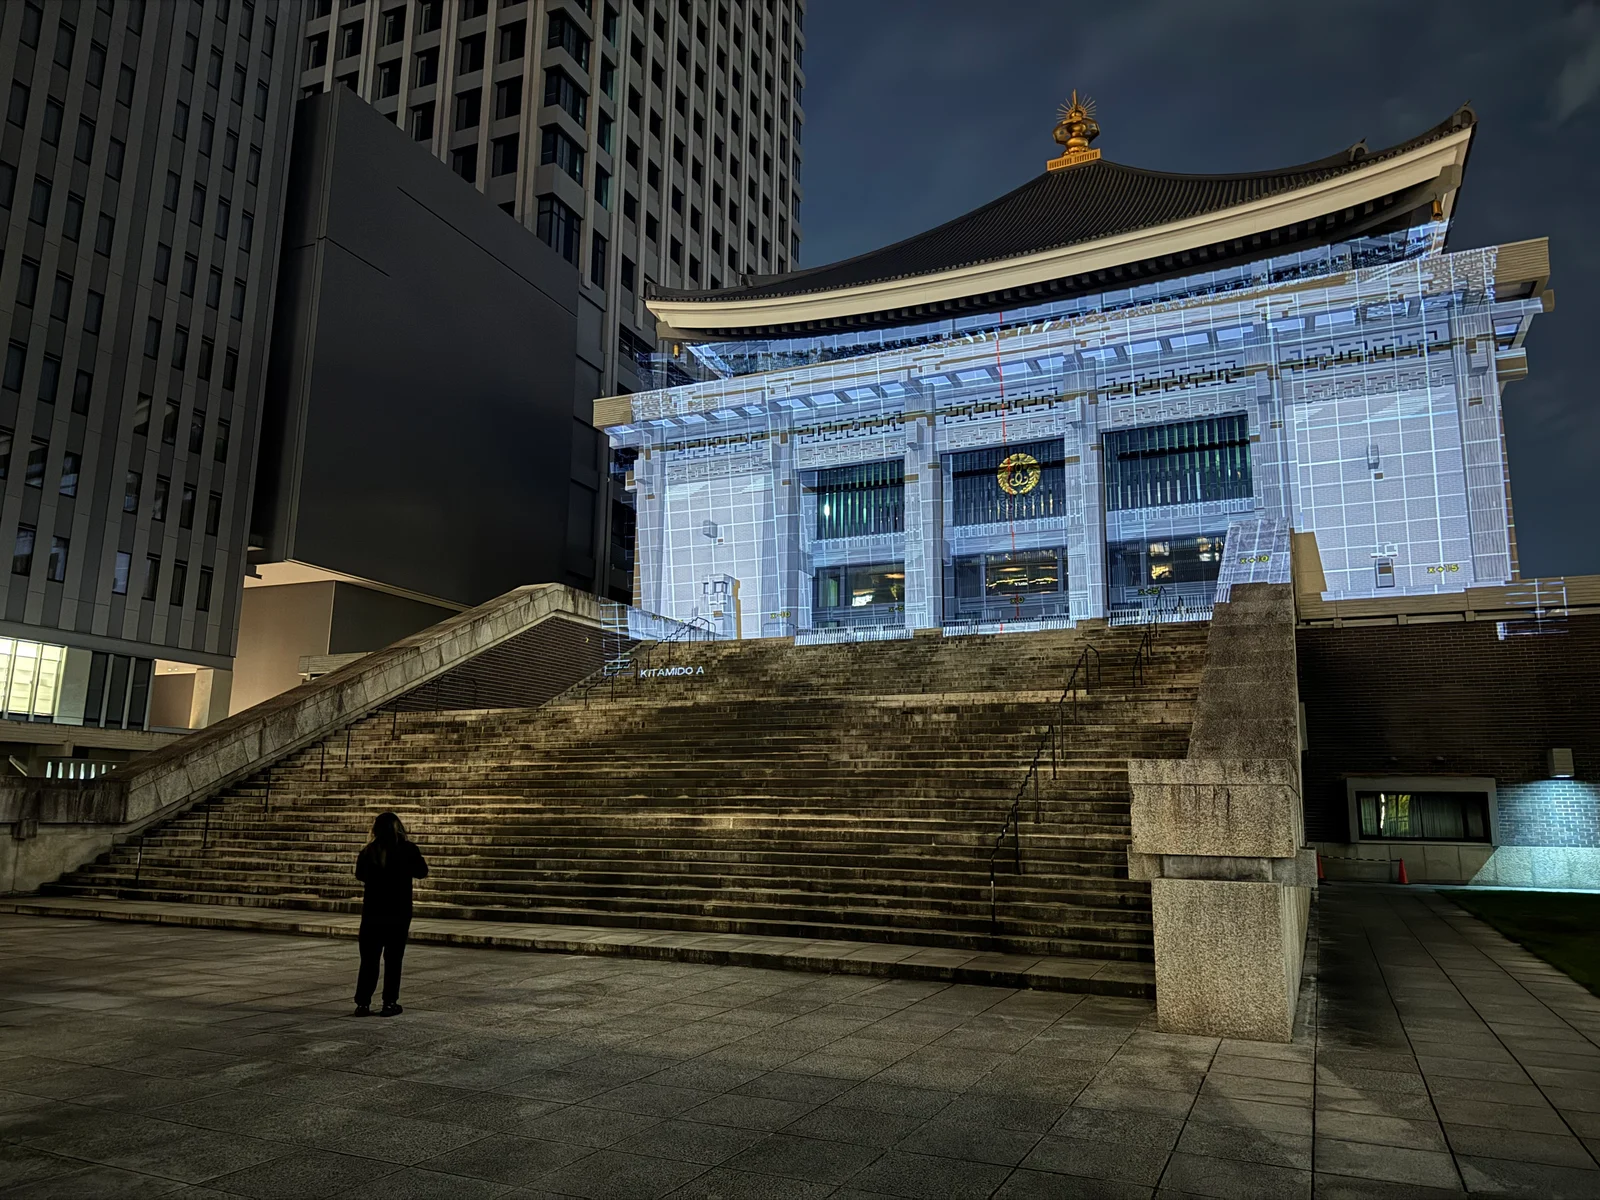
3. 体験:前庭に入ると何が起きるか
シーンごとに反応が変わるため、来場者は次々に新しい遊び方を見つけていきます。
| シーン | 来場者の体験 |
|---|---|
| 光の輪 | 一人ひとりのまわりに光の輪ができ、歩くとついてくる |
| 花と花びら | 立っている場所や歩いた跡に花が開く |
| ピンクの泡 | 踏むと泡がはじける |
| 青いブロック | 足元の地面が崩れていく |
| グリッチ | 建物と床がピクセルのブロックに崩れ、来場者の動く速度から割り出した進行方向を、目印の矢印で示す |
| 海の生き物 | 魚は人から逃げるように泳ぎ、カニは触れるとひっくり返る。本堂をクジラが横切る |
| 光の玉 | 物理シミュレーションで屋根から流れ落ちて段差にたまり、近づくと跳ね返る |
説明書きはありません。たいていは子どもたちが先に気づき、大人があとに続きます。現地確認を重ねて、多くの反応を大きく、わかりやすくしました。そばで見ている人だけでなく、体験している本人にも伝わる必要があるからです。
4. 立体感をどうつくったか
立体的に見えるのは、すべての演出を寺院の正確な3Dモデル上で計算しているからです。
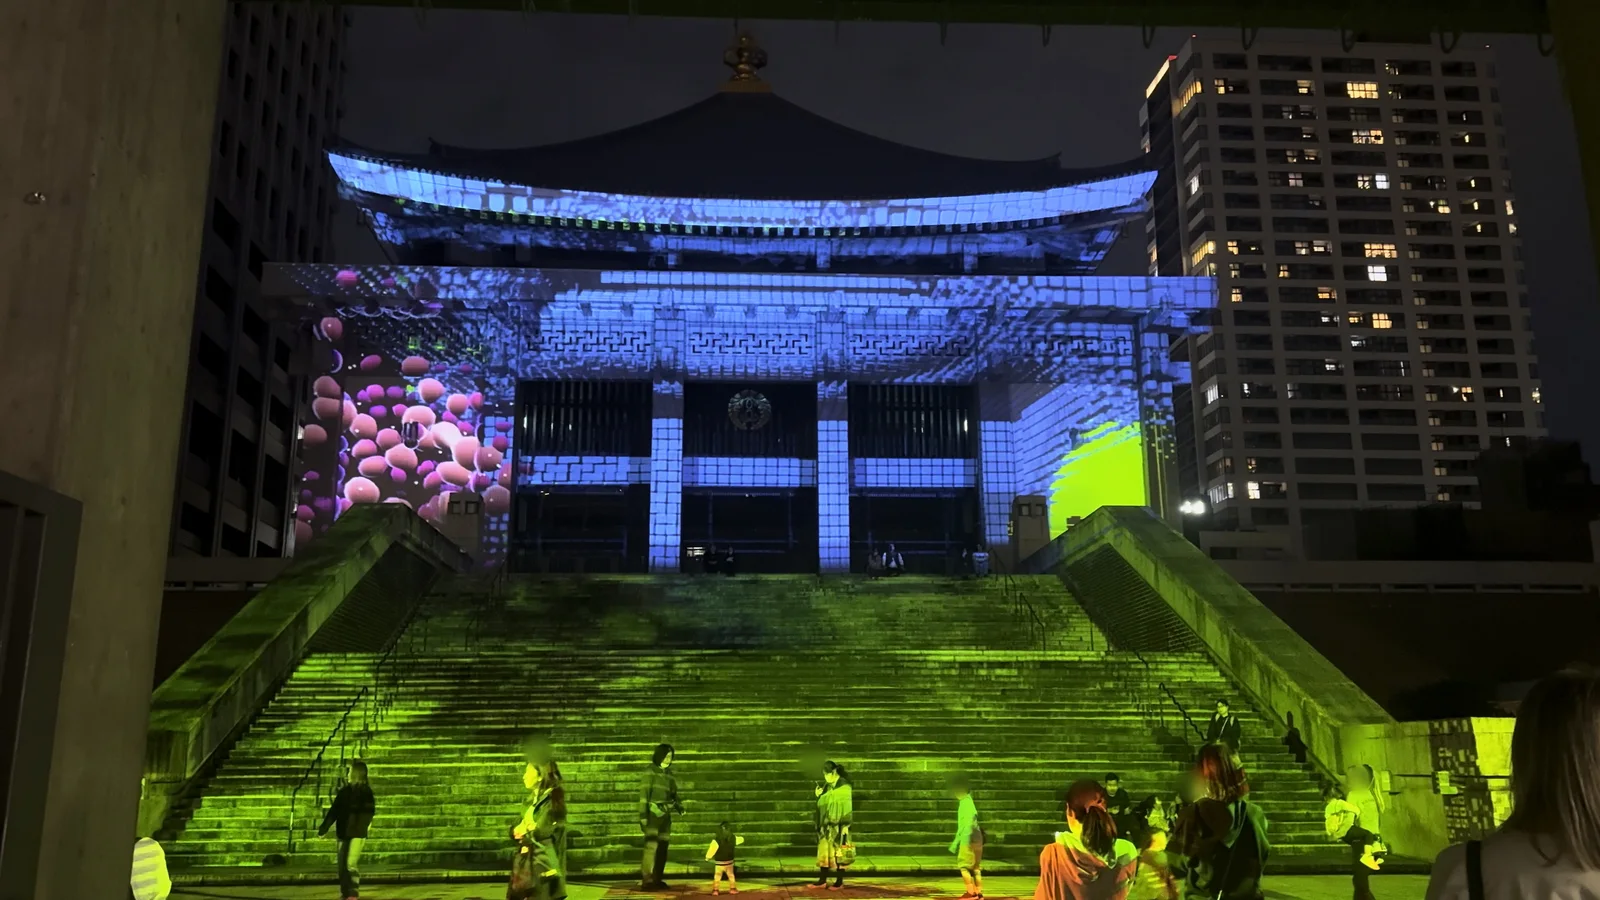
実際の面の形をもとに計算するので、建物そのものを演出に使えます。
- 仮想の光が影を落とす: 実際の柱・階段・壁から、やわらかい影が伸びます。
- 光の線が建物をなぞる: 屋根の縁、扉の枠、階段の角に沿って走ります。
- 物理演算が建物に従う: シミュレーションの玉が実際の段差を跳ねて転がり、たまっていきます。
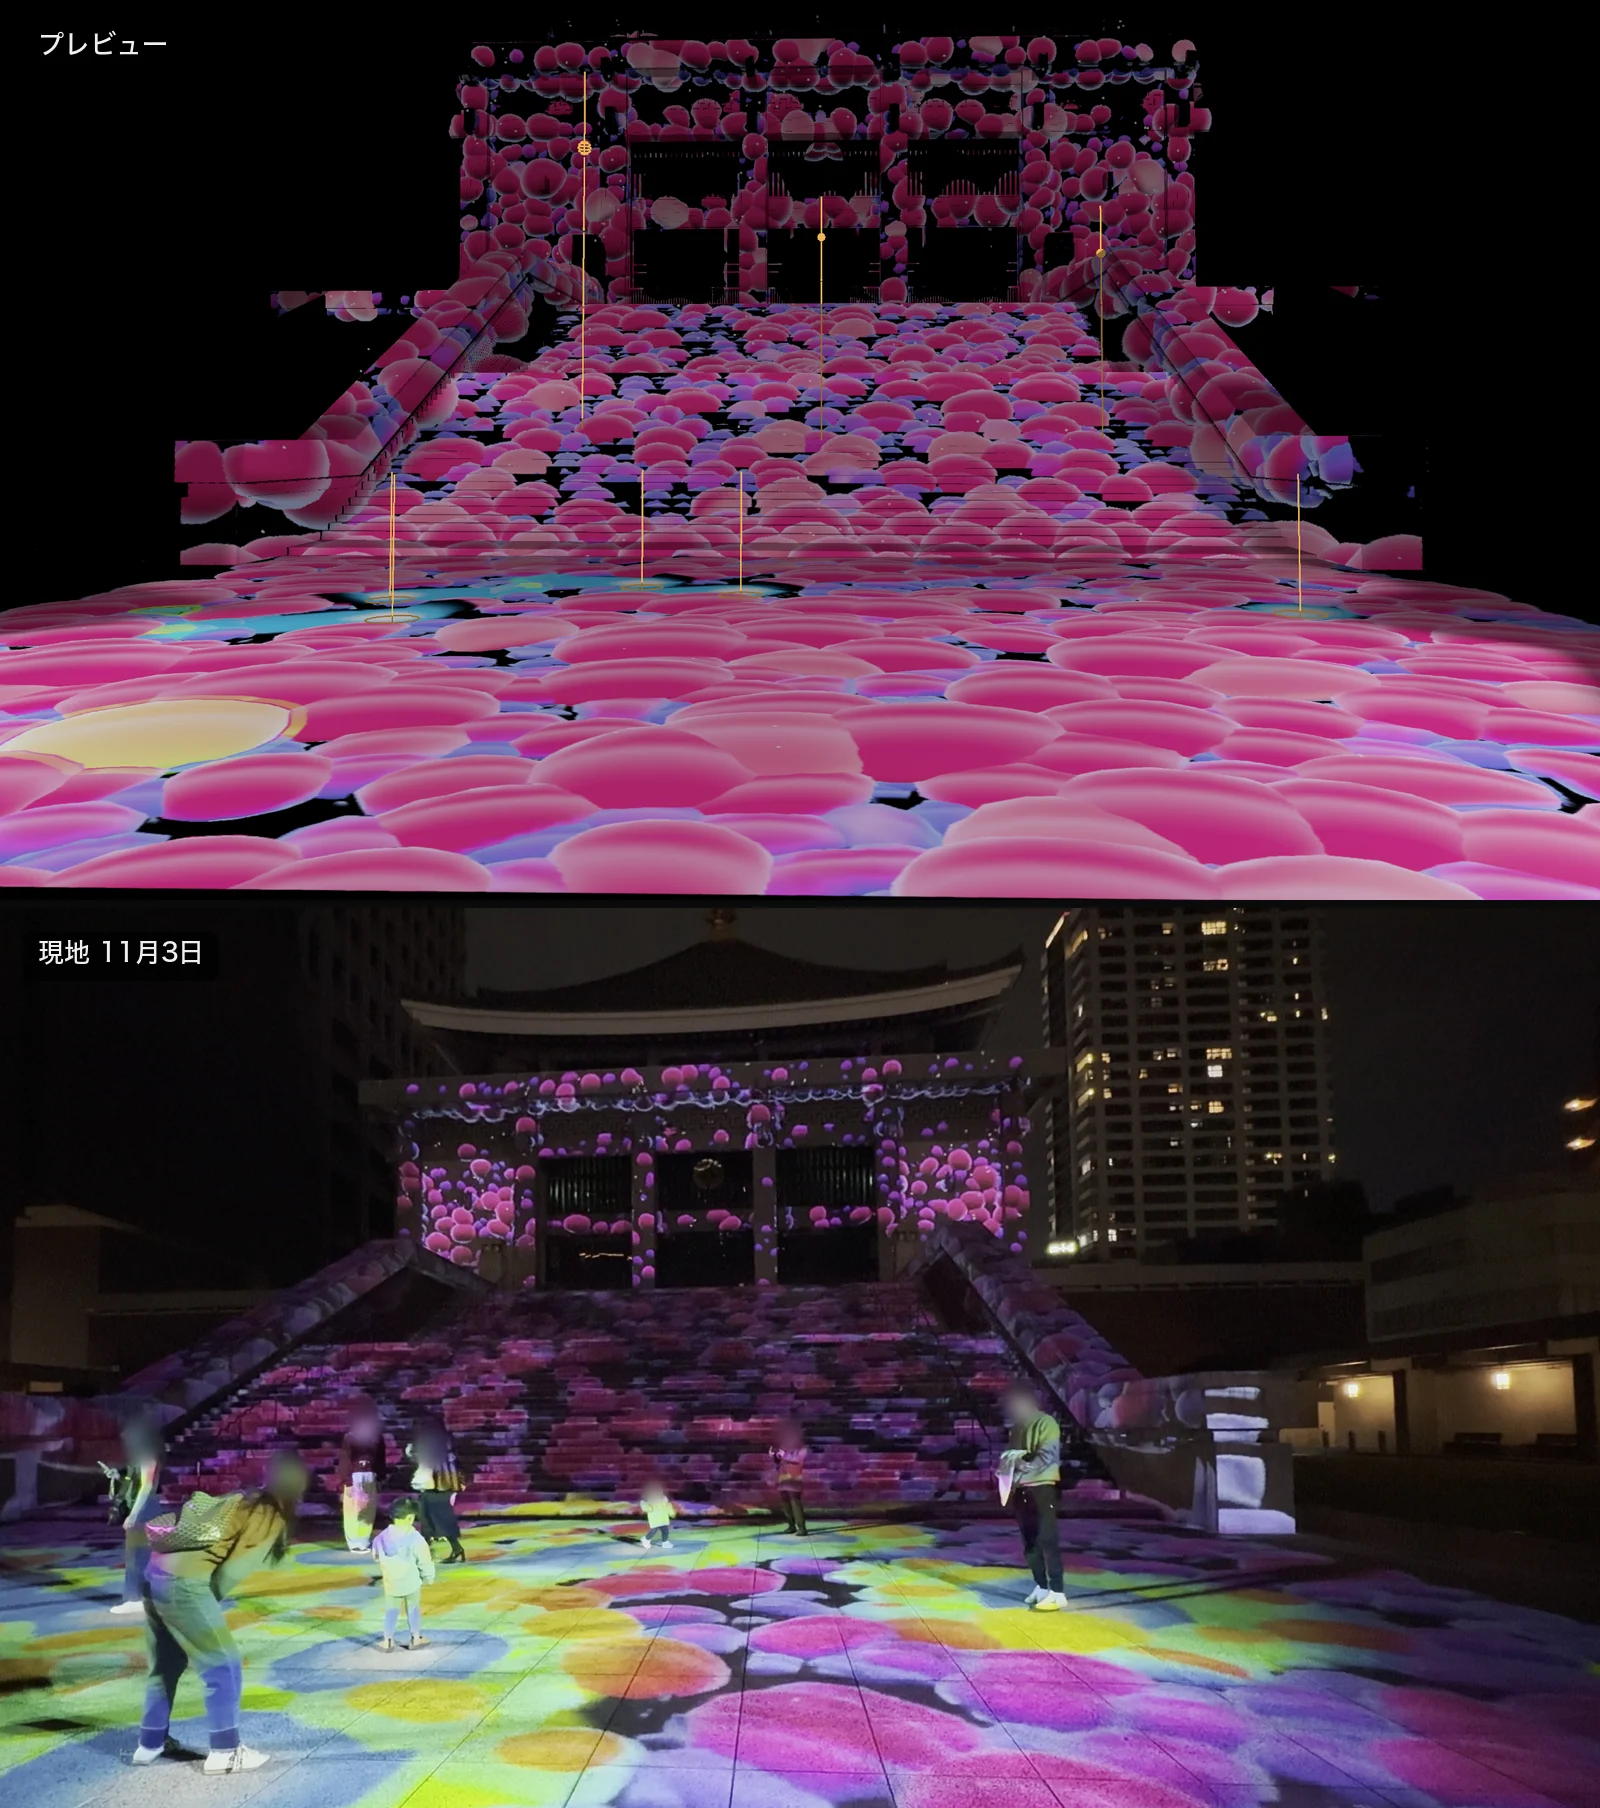
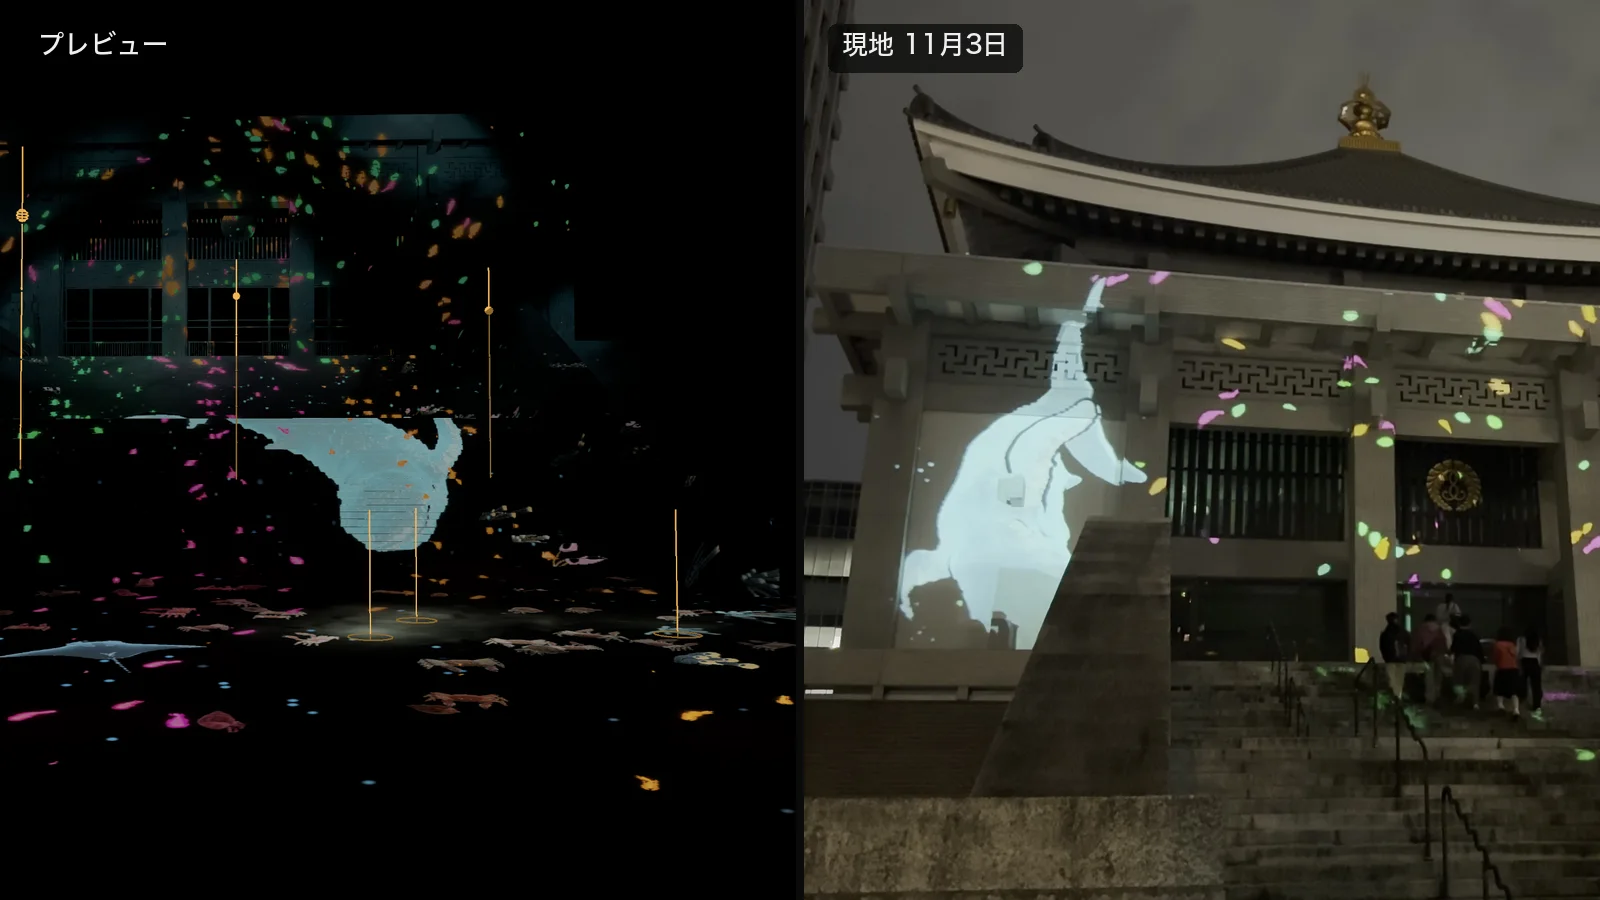
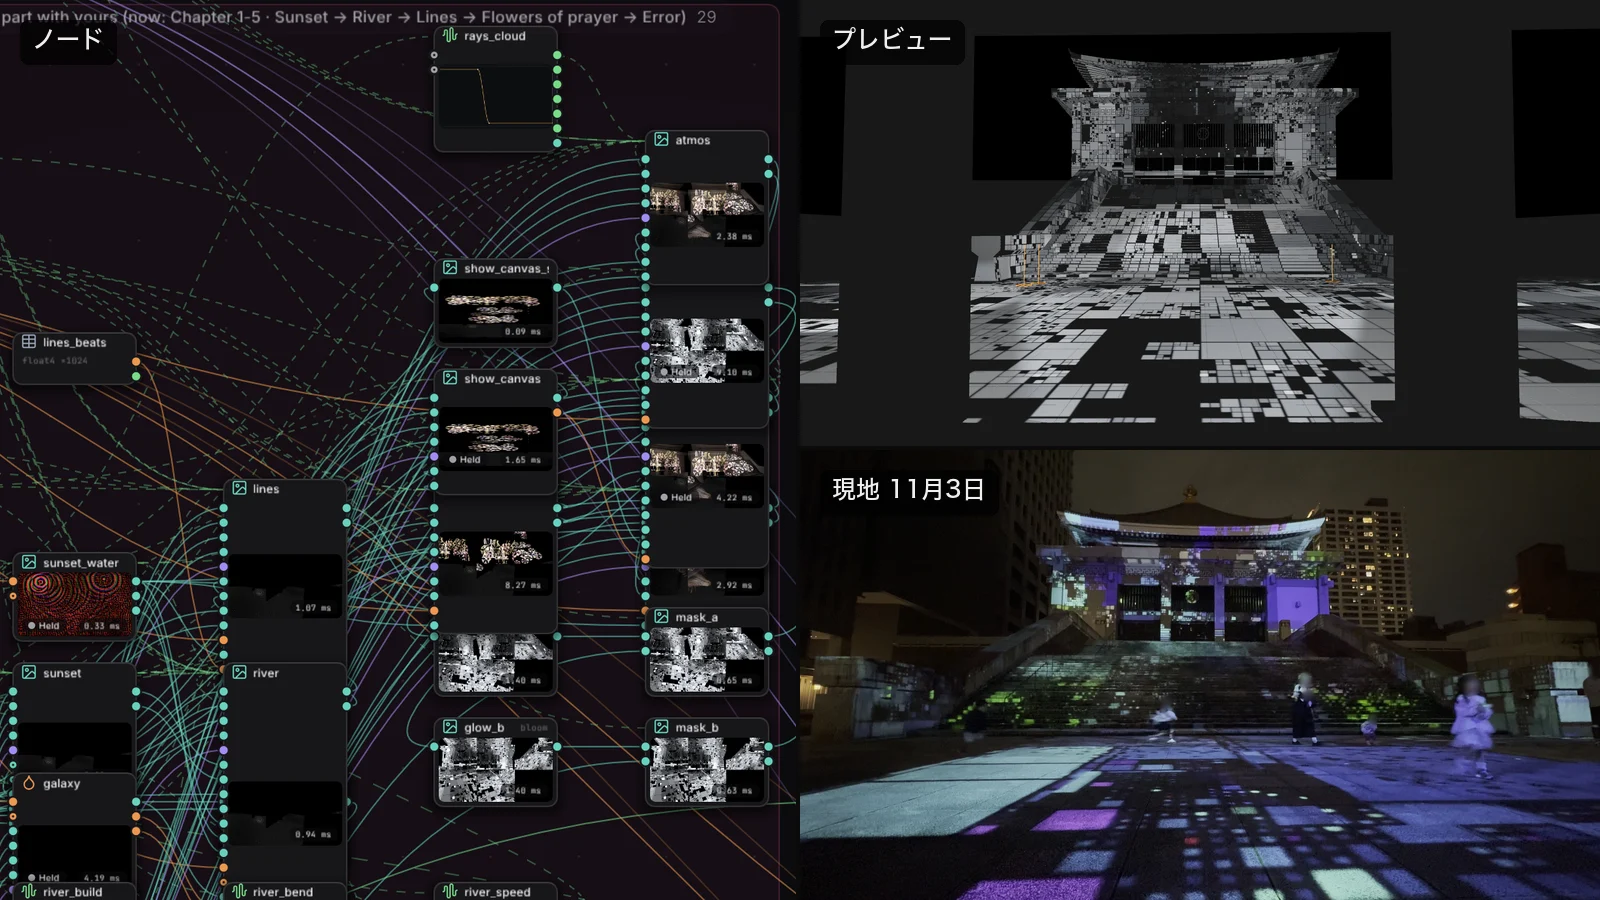
各シーンは、エンジン上のプレビューと実際の投影を見比べて調整しました。プレビューと初日の様子を並べています。
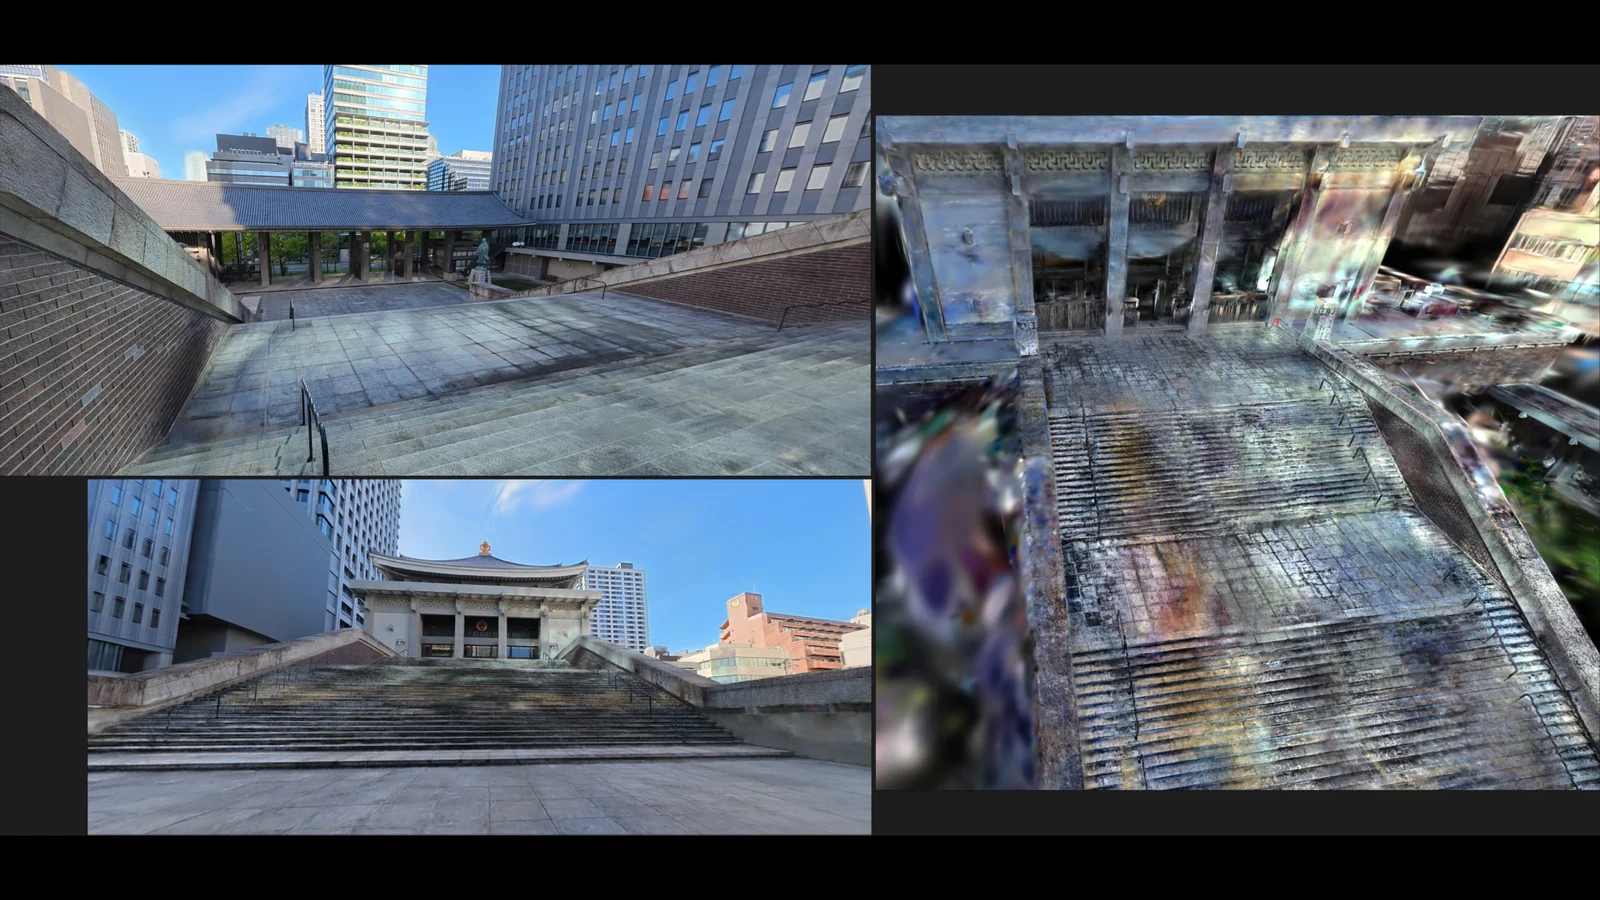
LiDARスキャンとガウシアンスプラッティングの組み合わせ
現地のデータは2種類を組み合わせました。約8,400万点のLiDARスキャンが、マッピングと物理シミュレーションに必要な正確な形状を担い、寺院をあらゆる方向から撮影してつくったガウシアンスプラッティングが、現地の色や光を再現したフォトリアルな見た目を担います。
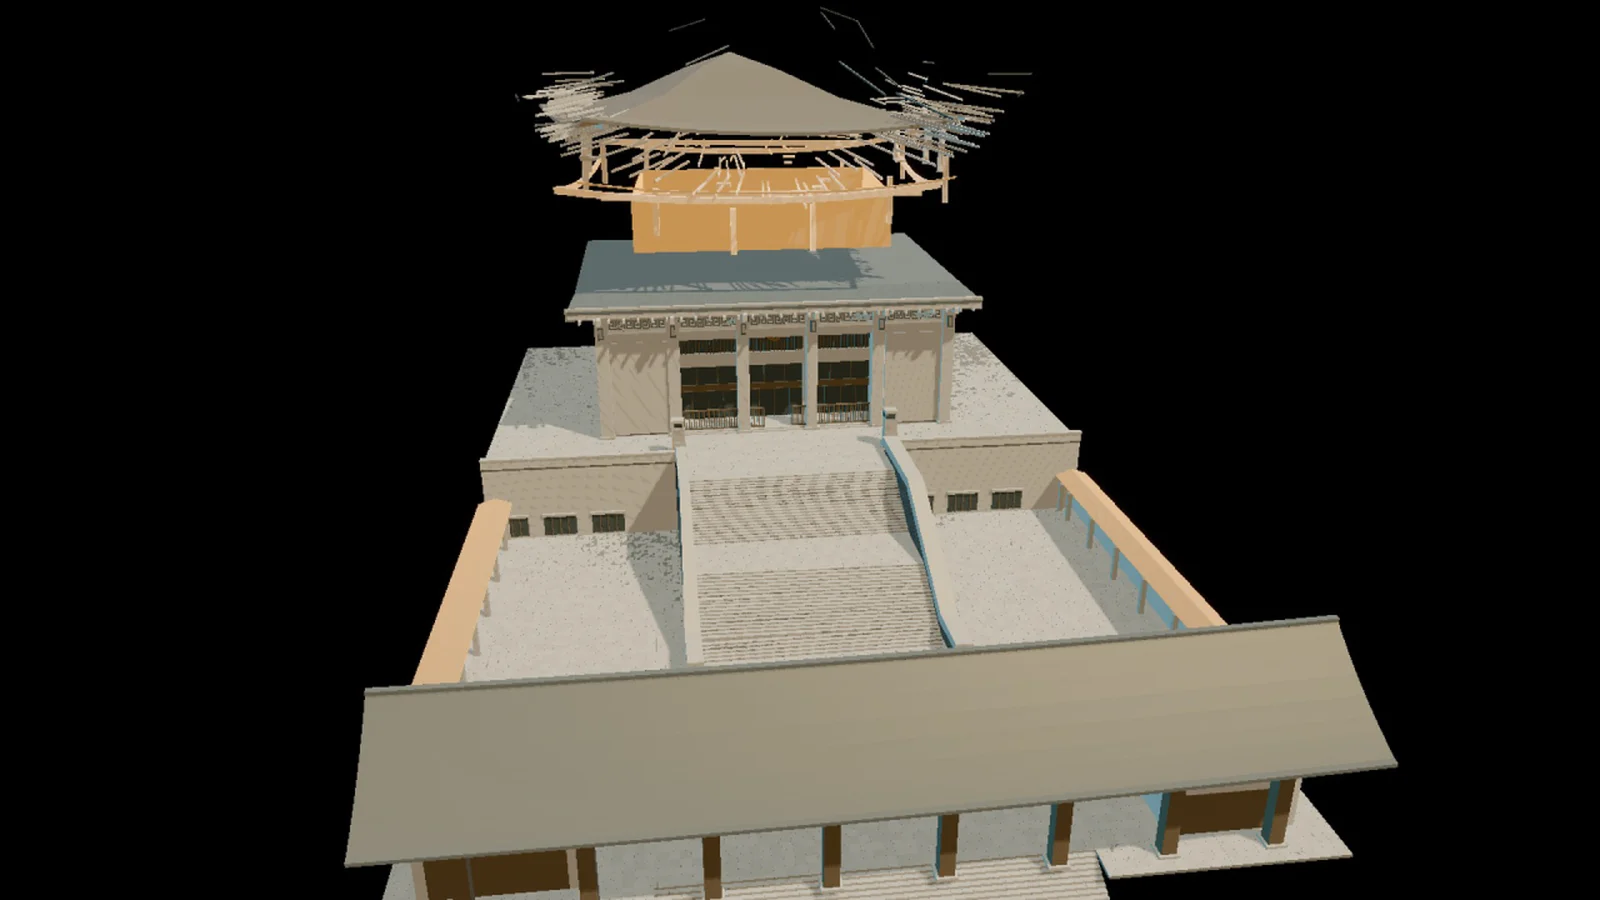
物理シミュレーションは、この形状の上で動いています。次の動画は制作初期のテストで、シミュレーションの玉が寺院の3Dモデルを流れ落ちる様子です。
5. 自社開発のソフトウェア
制作には、自社で開発しているノードベースのリアルタイムエンジンを使いました。少人数のチームで検証・分岐・修正を素早く行えるからです。本格的な上映にこのエンジンを使ったのは、北御堂が初めてです。
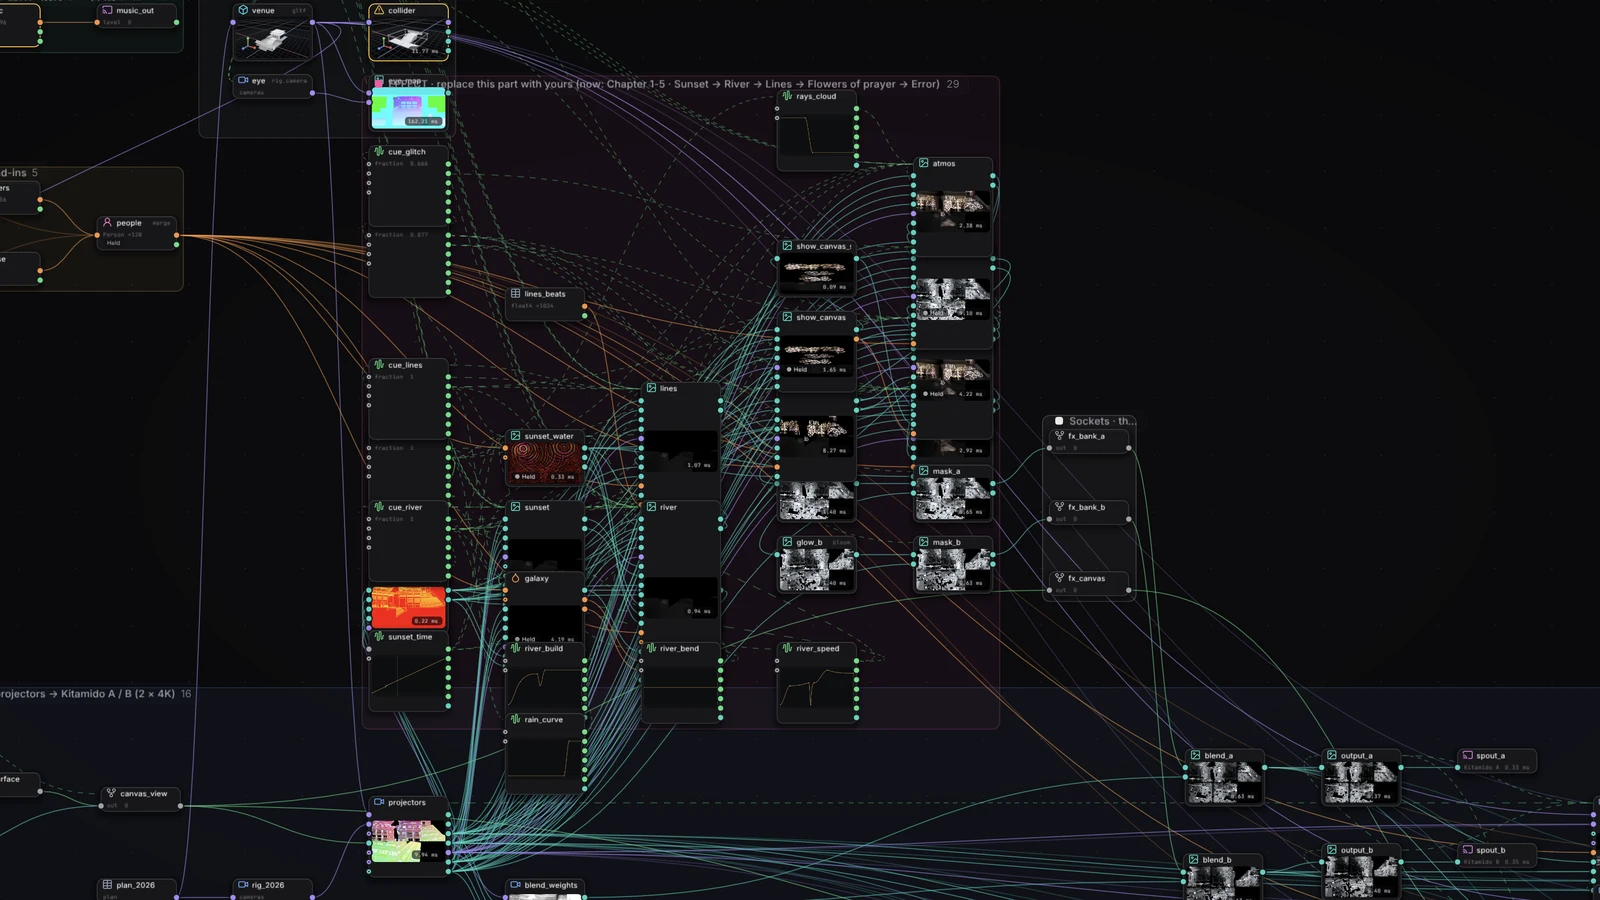
グリッチのシーンを、ノード、エンジン上のプレビュー、初日の現地の順に並べました。プレビューは制作途中のもので、この時点のグリッチはまだ白黒でした。
| 必要だったこと | ソフトウェアでの対応 |
|---|---|
| 現地に行く前の検証 | 寺院の3Dモデル、仮想のプロジェクター、仮想の来場者で、機材なしでリハーサル |
| チームでの反復 | 共有プロジェクトとブランチ機能。各自がブランチでシーンを修正して main に統合し、開幕前日には第3,138版に到達 |
| 足りない機能の追加 | 開幕前の1か月でエンジンを53回更新し、作品に必要な機能をその都度追加 |
| 人の検知 | LiDARセンサー4台の情報を、前庭の人の位置を示す1枚のマップに統合。検知しない範囲の設定などもソフトウェア上で調整します。顔は扱いません |
| 自動運転 | 毎日の自動開始、終了前の音量の自動調整、閉場前の自動停止をスケジュールで管理 |
| 安定稼働 | 会場PC用に固定した上映アプリを書き出し。6回連続の上映試験では、GPUメモリの使用量が各回で同じ値に |
| 遠隔サポート | 会期中は上映の状態を見守り、多くの不具合には大阪の事務所から対応できる体制に |
| 記録 | フレームレートと前庭の人数を1分ごとに記録し、14日間保存。下の初日の数字はこの記録によるものです |
6. 初期コンセプトから初日まで
チーム共通のベースプロジェクトから開幕までは、約4週間でした。
| 日付(2026年) | 内容 |
|---|---|
| 9月28日 | コンセプトを提案し、方向性が決定 |
| 10月2日 | 動くストーリーボードをPixelEngineと確認 |
| 10月5日 | チーム共通のベースプロジェクトで本制作を開始 |
| 10月14日 | 映像の最初の10分を確認 |
| 10月20日 | 現地で最初の投影テスト |
| 10月24〜27日 | 現地確認とフィードバック |
| 11月1日 | 最後の修正を統合 |
| 11月3日 | 初日 |
7. 現場でわかったこと
現地で変更した内容の多くは、速度・コントラスト・わかりやすさに関するものでした。
- すべてを遅くする。 建物は大きく、動きは画面で見るよりはるかに速く感じられます。クジラは半分の速度に、シーンによっては3分の1まで落としました。
- 細部よりコントラスト。 小さな図柄はこの規模では見えなくなります。背景の光をほぼゼロまで落とすと、細部を足すよりも主役がはっきりしました。
- 気づくまでの時間を確保する。 床が反応していると気づくまでには数秒かかります。短すぎるシーンでは、遊ぶ時間がなくなってしまいます。
- 夜にしか確認できないことを見込む。 日中は投影がほとんど見えません。現地確認は、暗くなってからの限られた時間が勝負です。
- 長期運用を最初から設計する。 毎晩繰り返す上映には、連続稼働試験、監視、遠隔サポートが欠かせません。
8. 初日の様子
11月3日は、17時から23時までの6時間を通して、前庭で体験している人が平均約13人、最大34人いました。周囲で見ていた人はさらに多く、この数字には含まれていません。
- 日没とともに人が集まりました。 17時30分の回の直前、17時29分に33人まで増え、その回の15分間は13〜28人が前庭にいました。
- 最も混み合ったのは17時30分〜19時です。 18時45分の回は平均22人、最大31人でした。
- にぎわいが続きました。 上映時間の69%で10人以上、52分間は20人以上が前庭にいました。
- 終わりまで人がいました。 最後の30分も平均8人、最大14人でした。
1分ごとの人数を合計すると4,508人分で、1晩で約75時間分の体験にあたります。
同じ日、カンテレ「newsランナー」が御堂筋イルミネーションを中継し、北御堂を「未来を感じさせる仕掛け」として紹介しました。リポーターも前庭で実際に体験しています。動画の2分38秒ごろからご覧いただけます。
9. ほかの会場でも実現できますか
夜に十分暗くでき、人が歩けるスペースがあれば可能です。寺社、公共建築、広場、商業施設の外壁などに応用でき、機材はお客様のパートナー会社または弊社の協力会社と連携して進めます。
- 形式で迷っている方は:インタラクティブ・インスタレーションとプロジェクションマッピングの比較
- 予算を検討中の方は:プロジェクションマッピングの費用ガイド
- 寺社など宗教施設でご検討の方は:宗教施設向けインスタレーションのガイド
- 制作の流れと対応範囲は:プロジェクションマッピング制作サービス
10. Utsuboについて
Utsuboは大阪を拠点とするインタラクティブスタジオです(2021年設立)。日本語・英語・フランス語に対応しています。JR西日本、中小機構、大阪・関西万博2025(Waves of Connection、1万人以上が体験)などの実績があり、FWA・Awwwardsの受賞は15件以上です。
11. ご相談ください
人に反応するプロジェクションマッピングやイルミネーションをご検討中ですか?プロジェクト全体はもちろん、機材会社と連携したコンテンツ・ソフトウェア制作のみのご相談も承ります。
- 会場と時期、来場者の動き方
- インタラクションが合うか、どのセンサーが必要か
- 機材の担当範囲と、弊社が担える部分
よくある質問
Utsuboは北御堂で何を制作しましたか?
コンセプト、約15分のインタラクティブなコンテンツ、LiDARの検知処理を含むソフトウェアを制作し、ソフトウェア上でのLiDARのキャリブレーションと調整(検知しない範囲の設定など)、現地でのコンテンツ調整、会期中の遠隔保守も担当しました。LiDARセンサーを含む機材の手配と設置、投影位置の調整、音楽はPixelEngineが担当しました。
いつ、どこで見られますか?
北御堂(本願寺津村別院)で、2026年11月3日から12月31日までの17:00頃〜23:00に実施しています。11月17〜24日と12月11日は実施しません。お出かけ前に大阪市の開催情報をご確認ください。
映像はどのように来場者に反応しますか?
4台のLiDARセンサーが前庭の人の位置を検知し、ソフトウェアがその位置をもとに、歩く人についてくる光の輪や、踏むとはじける泡などをリアルタイムで描きます。LiDARが測るのは位置で、顔は記録しません。
プロジェクターは何台使っていますか?
10台で本堂・階段・前庭を投影しており、1台のPCから4K映像2系統で出力しています。機材の手配と設置はPixelEngineが担当しました。
なぜ自社でソフトウェアを開発したのですか?
3Dモデルでの検証、ブランチを使ったチーム制作、人の検知、毎晩の上映までを1つのツールで行うためです。自社開発なので、作品に必要な機能を制作中に追加することもできました。
自分たちの建物でも実現できますか?
夜に十分暗くでき、来場者のスペースがあれば可能です。お客様の機材パートナーと連携することも、弊社の協力会社と進めることもできます。通常は現地の3Dスキャンから始めます。


 プロジェクションマッピング・映像演出の制作